漫游鲸二手书店
淘二手好书+回收闲置图书
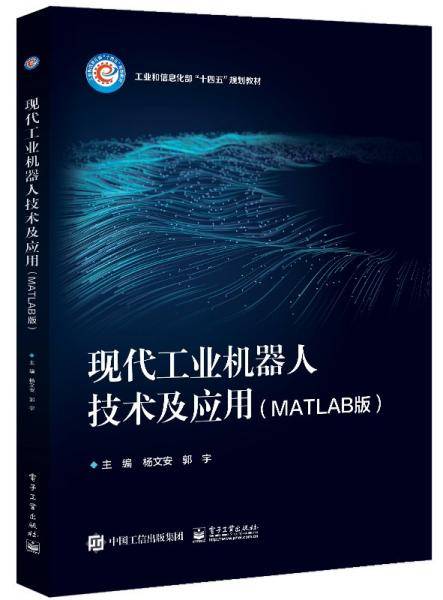
现代工业机器人技术及应用 杨文安,郭宇
杨文安 | 电子工业出版社
ISBN:9787121478550
原价: ¥65.00
销售价:¥3.10元
参与书籍回收后,可享更低价格
分类
作者
杨文安
出版社
电子工业出版社
图书简介
本书较为全面、系统地介绍了工业机器人相关知识,并在Visual Studio开发环境下配置Qt Designer和OCC,进行完整的工业机器人轨迹规划软件的开发。全书共10章,分别是:绪论,工业机器人的机械系统,工业机器人的动力系统,工业机器人的感知系统,工业机器人的控制系统,工业机器人运动学建模,工业机器人动力学分析,工业机器人轨迹规划,软件的设计、实现与评估,基于Unity 3D的工业机器人虚拟仿真实训。本书内容丰富、系统完整、论述严谨,第1~9章均配有一定数量的习题供读者复习巩固。本书可作为机械工程、机械设计制造及其自动化、自动化、智能制造工程等专业本/专科学生的教材,也可供智能制造领域的相关技术人员参考。
阅读更多
相关推荐
-
现代工业机器人技术及应用 杨文安,郭宇
-
无人机模拟飞行及操控技术 杨宇
-
工业机器人技术及应用
-
工业机器人技术及应用

-
工业机器人技术及应用
-
协作机器人技术及应用

-
工业机器人技术基础及应用

-
气动软体机器人技术及应用
更多低价好书购买/书籍回收

扫码访问微信小程序