漫游鲸二手书店
淘二手好书+回收闲置图书
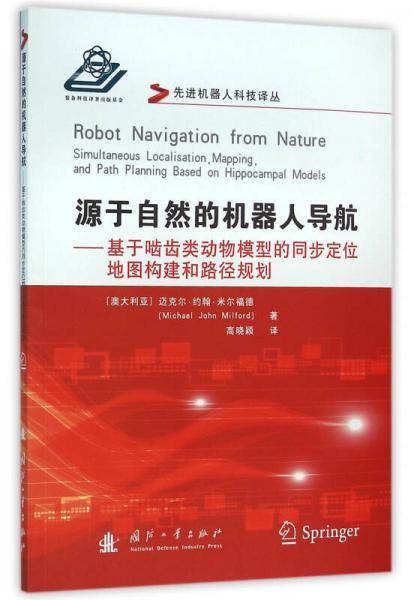
源于自然的机器人导航基于啮齿类动物模型的同步定位地图构建和路径规划
[澳大利亚]迈克尔·约翰·米尔福德; | 国防工业出版社
ISBN:9787118107180
原价: ¥58.00
销售价:¥127.63元
参与书籍回收后,可享更低价格
分类
计算机/网络
作者
[澳大利亚]迈克尔·约翰·米尔福德;
出版社
国防工业出版社
图书简介
迈克尔·约翰·米尔福德所著的《源于自然的机器人导航--基于啮齿类动物模型的同步定位地图构建和路径规划/先进机器人科技译丛》在分析机器人技术发展现状的基础上,提出地图构建与导航问题,明确了其内涵以及重要意义,进而分析解决地图构建与导航问题的方案——一种基于啮齿类动物海马神经扩展模型的同步定位与地图构建方法,设计了基于视觉的同步定位于地图构建系统,应用在具有目标回放和环境适应能力的机器人系统实现中,并在室内、室外复杂的实际环境中进行了实验研究,并结合实验结果以及机器人技术发展给出了后续研究建议。 本书可作为机器人技术相关专业学生、研究人员学习与研究资料,也可供导航、制导与控制专业学生与研究人员参考。
阅读更多
相关推荐
-
源于自然的机器人导航基于啮齿类动物模型的同步定位地图构建和路径规划
-
基于神经网络的机器人路径规划
-
定位地图

-
导航与定位

-
区块链网络构建和应用:基于超级账本Fabric的商业实践
-
地图与定位

-
卫星导航定位工程
-
卫星导航定位原理
更多低价好书购买/书籍回收

扫码访问微信小程序