漫游鲸二手书店
淘二手好书+回收闲置图书
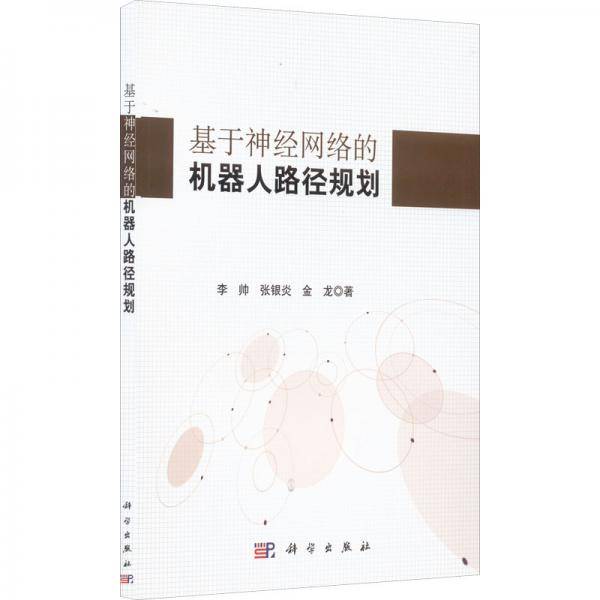
基于神经网络的机器人路径规划
李帅,张银炎,金龙 | 科学出版社
ISBN:9787030708168
原价: ¥68.00
销售价:¥75.25元
参与书籍回收后,可享更低价格
分类
作者
李帅,张银炎,金龙
出版社
科学出版社
图书简介
《基于神经网络的机器人路径规划》介绍了用于机器人路径规划的细胞神经网络(cellular neural network,CNN)的近期新研究进展并分析其在月球车月面运动规划的潜在应用前景。《基于神经网络的机器人路径规划》给出了数个利用新颗的分布式神经网络模型求解短路径规划问题的例子,并给出其在扫地机器人应用中的关键问题之一――全覆盖问题的求解中的应用。《基于神经网络的机器人路径规划》结构清晰合理,易于学习掌握。全书内容按照先易后难的原则进行组织,符合大多数读者的学习习惯,从而使读者易于掌握所论述的内容。书中提供了大量的仿真例子供读者实践,其中部分实例含有源代码。 《基于神经网络的机器人路径规划》可作为读者研究神经网络在机器人控制及路径规划方面的理论及应用的手学术资料,也可作为从事机器人相关领域研究的研究生在机器人路径规划方面的教材。
阅读更多
相关推荐
-
基于神经网络的机器人路径规划
-
基于MATLAB6.X 的系统分析与设计— 神经网络

-
基于视觉的自主机器人导航

-
神经网络
-
神经网络
-
神经网络算法与实现

-
神经网络与深度学习——基于MATLAB的仿真与实现

-
无人机协同路径规划

更多低价好书购买/书籍回收

扫码访问微信小程序