漫游鲸二手书店
淘二手好书+回收闲置图书
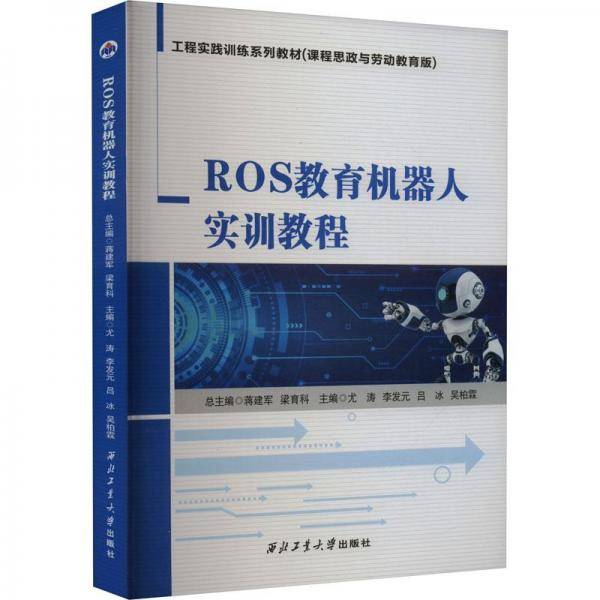
ROS教育机器人实训教程
尤涛 等 | 西北工业大学出版社
ISBN:9787561284315
原价: ¥68.00
销售价:¥23.88元
参与书籍回收后,可享更低价格
分类
作者
尤涛 等
出版社
西北工业大学出版社
图书简介
本书主要针对参加机器人工程训练项目的、机器人学爱好者和机器人作系统(robotoperatingytemro)学爱好者等读者,以智能机器人作为载体,使用ro作为系统框架,灵活应用设计、控制和算法等理论知识开展机器人工程实践项目。本书讲解如何从零开始搭建一个机器人作系统,以及如何学、使用机器人作系统。机器人是一门综合学科涉及的知识工具有:①tm32、ubuntu.c、python、ro处理图像时还需要用到图像处理、opencv的知识;②机器人底层控制器串通信和底盘pid调试相关知识can通信、申通信等,下位机与上位机控制系统的通信算法,数据包发送与接收解析算法;③机器人底盘运动解析,麦克纳姆轮底盘、全向轮底盘,差速底盘和阿克曼底盘解析算法;④机器人导航和视觉控制功能,包括机器人lam建图、雷达跟踪、自主巡线和视觉跟踪等。本书可作为高等学校相关专业课程实训教材也可供机器人领城爱好者参学。
阅读更多
相关推荐
-
ROS教育机器人实训教程
-
ROS机器人程序设计
-
ROS机器人开发项目教程
-
开源机器人操作系统--ROS
-
ROS机器人开发实践
-
ROS机器人编程实战
-
工业机器人行业应用实训教程
-
ROS机器人项目开发11例
更多低价好书购买/书籍回收

扫码访问微信小程序