漫游鲸二手书店
淘二手好书+回收闲置图书
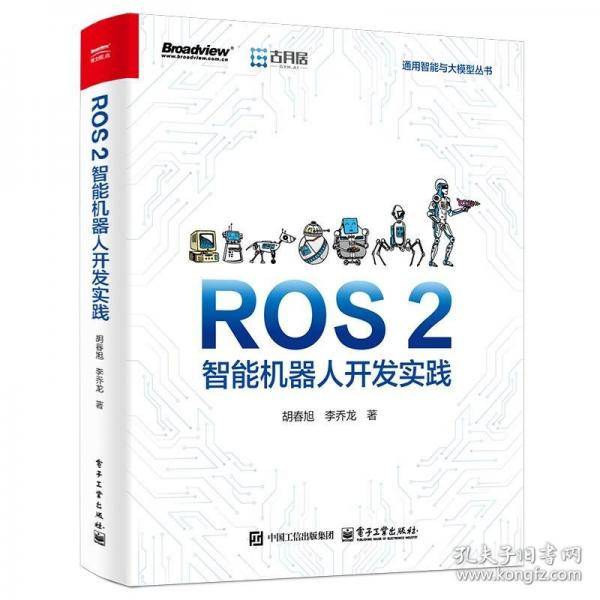
ROS 2智能机器人开发实践
胡春旭,李乔龙 | 电子工业出版社
ISBN:9787121491733
原价: ¥128.00
销售价:¥59.62元
参与书籍回收后,可享更低价格
分类
作者
胡春旭,李乔龙
出版社
电子工业出版社
图书简介
本书以ro 2核心为主线,以机器人开发实践为重心,在详细讲解ro 2核心概念、组件工具的基础上,介绍ro 2构建/实物机器人系统的方法,剖析ro 2用于视觉识别、地图构建、自主导航等应用的方法,配有大量图表、源码等,帮助读者在实现ro 2基础功能的同时,深入理解基于ro 2的机器人开发方法,从而将书中的内容用于实践。本书采用新稳定版本ro 2系统和全新一代gazebo机器人台,读者只需准备一台计算机,可以快速上手学。同时,本书介绍了实物机器人的搭建方法及相应功能的实现,书中源码都加入了中文注释,并针对核心内容提供c和python两个版本。为方便读者阅读和学本书,笔者团队还专门创建了一个网页,供读者下载配套源码、查看作指令、学配套教程。本书不仅适合希望了解、学、应用ro 2的机器人初学者,也适合有经验的机器人开发工程师,同时可以作为机器人开发者的参手册。
阅读更多
相关推荐
-
ROS 2智能机器人开发实践
-
ROS机器人开发实践
-
ROS机器人开发项目教程
-
ROS机器人项目开发11例
-
ROS机器人编程与开发
-
ROS机器人程序设计
-
ROS机器人开发技术基础(蒋畅江)
-
开源机器人操作系统--ROS
更多低价好书购买/书籍回收

扫码访问微信小程序