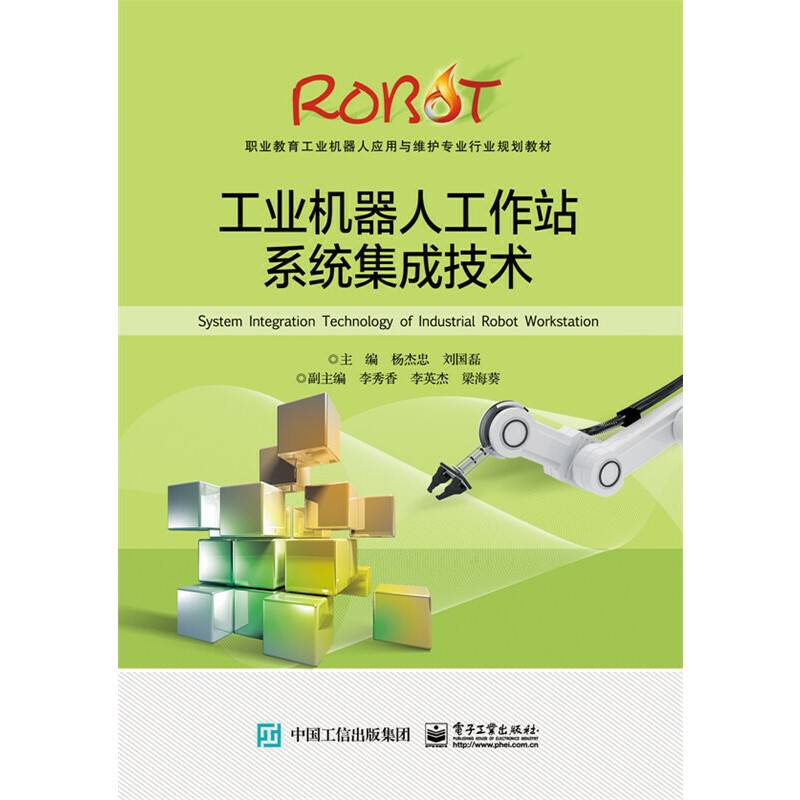
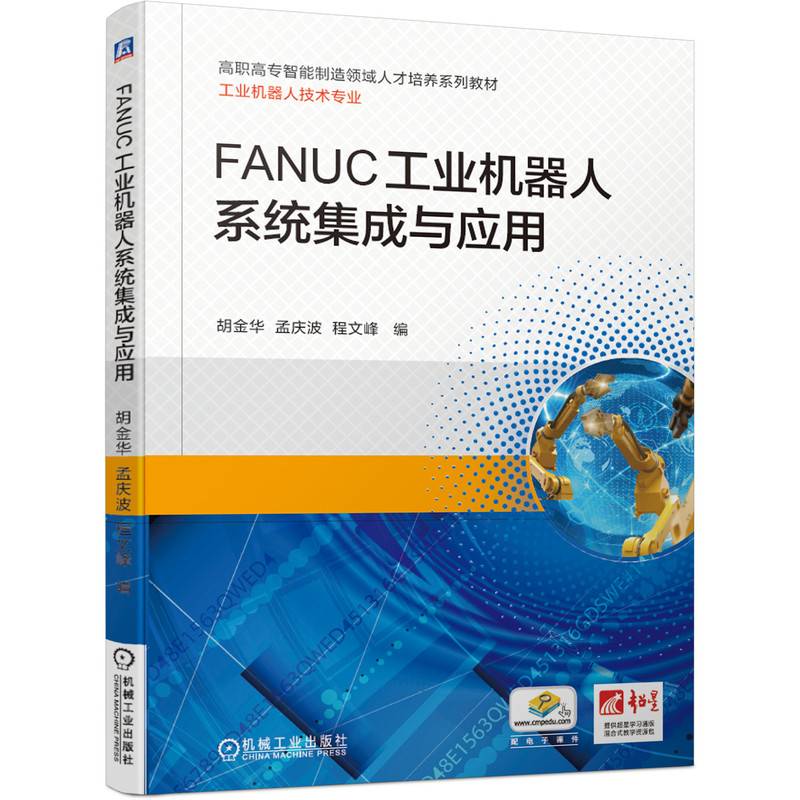
本书围绕FANUC工业机器人典型的搬运、码垛、分拣和焊接等应用系统,详细介绍了工业机器人工作站系统的组成、机器人与外围系统的数据交互技术、机器人外部轴控制以及机器人视觉等关键技术,指导学生掌握FANUC工业机器人工作站系统的集成与应用技能。全书分为8章,主要内容包括FANUC工业机器人系统集成概述、FANUC工业机器人与外围设备的数据交互、FANUC工业机器人远程控制、机器视觉与机器人智能分拣系统集成、机器人外部轴的控制、基于机器人控制器的系统集成应用、基于PLC的工业机器人系统集成应用以及工业机器人工作站集成综合应用。全书采用任务驱动的方式编写,由浅入深、循序渐进,本书围绕FANUC工业机器人典型的搬运、码垛、分拣和焊接等应用系统,详细介绍了工业机器人工作站系统的组成、机器人与外围系统的数据交互技术、机器人外部轴控制以及机器人视觉等关键技术,指导学生掌握FANUC工业机器人工作站系统的集成与应用技能。全书分为8章,主要内容包括FANUC工业机器人系统集成概述、FANUC工业机器人与外围设备的数据交互、FANUC工业机器人远程控制、机器视觉与机器人智能分拣系统集成、机器人外部轴的控制、基于机器人控制器的系统集成应用、基于PLC的工业机器人系统集成应用以及工业机器人工作站集成综合应用。全书采用任务驱动的方式编写,由浅入深、循序渐进,旨在提高学生的技术水平、培养职业能力与素养。本书既可作为高职高专院校工业机器人技术、机电一体化技术和电气自动化技术等相关专业的教材,也可作为相关培训机构“1 X”培训参考用书,还可供工业机器人集成的工程技术人员参考。为便于读者阅读和学习,本书采用双色印刷。书中植入二维码链接,读者使用手机即可扫码浏览。本书配有电子课件,凡使用本书作为教材的教师可登录机械工业出版社教育服务网www.cmpedu.com注册后下载。咨询电话:010-88379375。显示全部信息
阅读更多
-
FANUC工业机器人系统集成与应用
-
工业机器人应用系统集成
-
工业机器人系统集成
-
工业机器人应用编程(FANUC) 中级
-
工业机器人编程与仿真(FANUC)
-
工业机器人工作站系统集成(第2版)
-
ABB工业机器人制造系统集成技术应用
-
工业机器人工作站系统集成技术