漫游鲸二手书店
淘二手好书+回收闲置图书
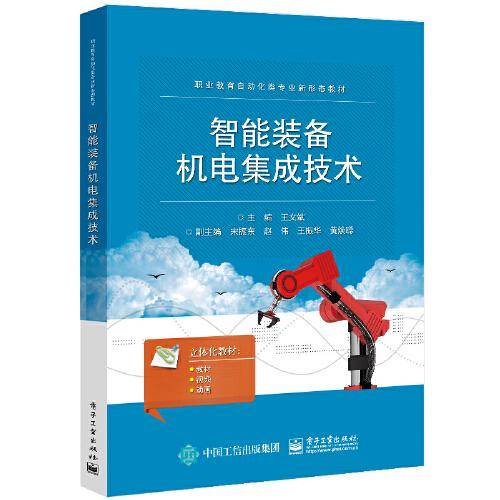
智能装备机电集成技术
王文斌 | 电子工业出版社
ISBN:9787121348006
原价: ¥56.80
销售价:¥8.10元
参与书籍回收后,可享更低价格
分类
作者
王文斌
出版社
电子工业出版社
图书简介
本书以一种模块化机器人为载体,介绍常见机器人的传动部件组成及电机选型、并按项目化的方式,分别讲述PLC控制器的编程环境及简单编程、基于总线的主从通讯方式实现、基于PLC的步进及伺服控制方式、基于总线方式的单轴电机位置控制、基于主从方式的单轴的复位、示教、再现与编程等,到最后的多轴模块机器人的复位、示教、再现的编程实现。
阅读更多
相关推荐
-
智能装备机电集成技术
-
机电一体化技术

-
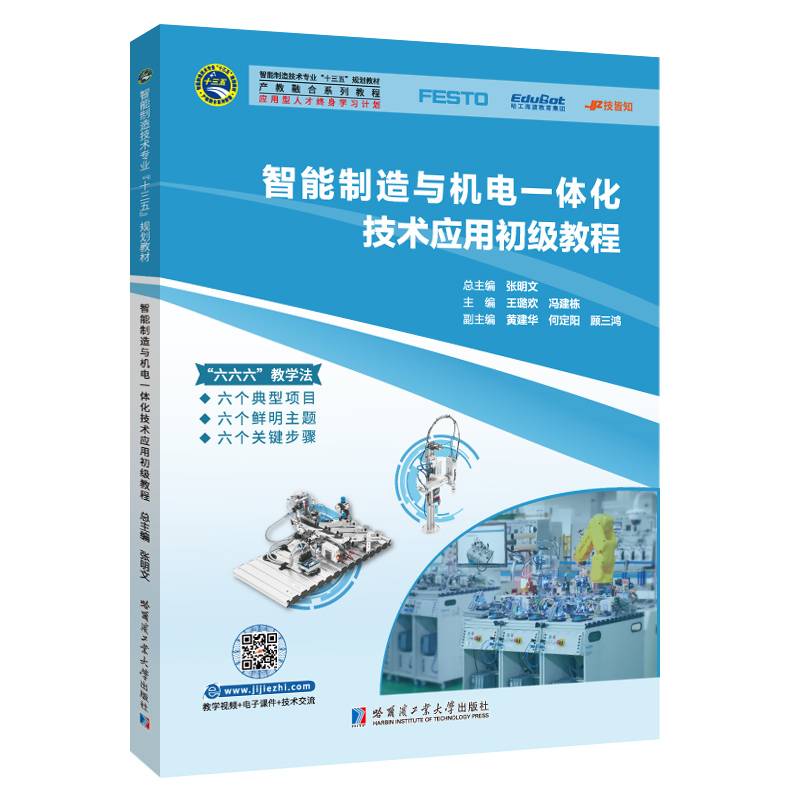
智能制造与机电一体化技术应用初级教程
-
航天航空智能制造技术与装备发展战略研究
-
建筑机器人及智能装备技术与应用

-
智能制造装备及系统

-
“中国制造2025”出版工程--智能机电装备系统设计与实例

-
机电控制技术
更多低价好书购买/书籍回收

扫码访问微信小程序