漫游鲸二手书店
淘二手好书+回收闲置图书
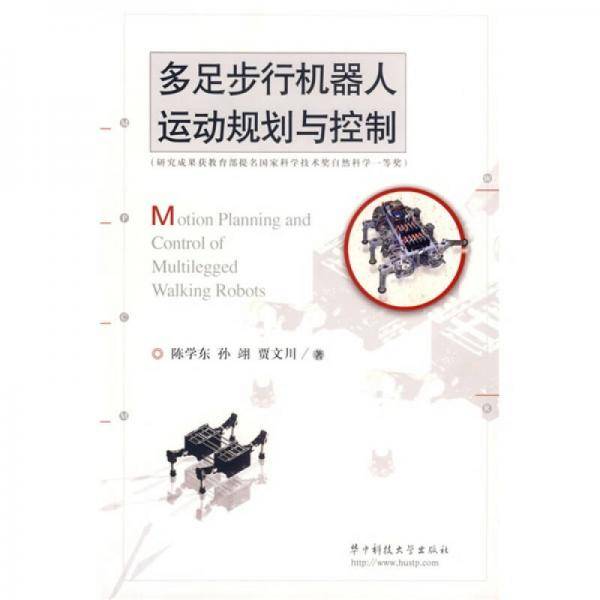
多足步行机器人运动规划与控制
陈学东;孙翊;贾文川 | 华中科技大学出版社
ISBN:9787560937182
原价: ¥24.80
销售价:¥34.05元
参与书籍回收后,可享更低价格
分类
一般工业技术
作者
陈学东;孙翊;贾文川
出版社
华中科技大学出版社
图书简介
本书针对多足步行机器人的机构特点,从多足步行运动学基础、多足步行步态生成方法、机器人运动控制与实现等方面介绍了这类机器人运动规划与控制的基础理论和基本方法。 本书的内容主要包括:多足步行机器人正运动学和逆运动学的解析求解方法;多足步行机器人动力学模型及脚力优化分配的计算方法;多足步行机器人静态稳定性的数学描述及计算方法:多足步行机器人基本步态的生成方法;多足步行机器人的空间测算定位方法、环境识别及分类方法、自适应导向控制方法;多足步行机器人仿生控制的基本原理与系统设计方法;多足步行机器人运动控制系统的设计实例及基本实验结果等。 智能机器人技术正在突飞猛进地发展,其理论研究也如星星之火,可以燎原。本书既可作为从事机器人技术研究和应用的科研人员的参考书,又可作为高等院校相关专业的研究生教材。
阅读更多
相关推荐
-
多足步行机器人运动规划与控制
-
双足机器人行走控制与优化
-
空间机器人--建模规划与控制(精)/清华大学学术专著
-
自动驾驶汽车运动规划与控制
-
多自主水下机器人协同控制
-
机器人动力学与控制
-
机器人运动控制:仿生机器鱼多模态运动CPG控制及优化
-
自由飞行空间机器人运动控制及仿真
更多低价好书购买/书籍回收

扫码访问微信小程序